
Более быстрый метод обучения роботов испытали на унитазе
Исследователи из Имперского колледжа Лондона и Лаборатории обучения роботов компании Dyson представили метод Render and Diffuse (R&D), то есть «Визуализация и распространение». Так они назвали подход, который объединяет в роботизированной системе низкоуровневые (простые) действия и изображения в формате RBG с использованием виртуальной трёхмерной визуализации.
Утверждается, что представленный метод может в конечном итоге облегчить процесс обучения роботов новым навыкам. А также сократить огромное количество обучающих демонстраций с помощью человека, как того пока ещё требуют многие существующие технологии.
Ведущий автор разработки — Виталис Восилиус, аспирант Имперского колледжа Лондона. Во время стажировки в Dyson он занимался упрощением задач по обучению роботов, позволив устройствам более эффективно прогнозировать нужные действия.
Метод R&D позволяет роботам «представлять» свои действия на основе картинок, используя виртуальные рендеры, то есть преобразования трёхмерной модели из компьютерной программы в изображение.
Иными словами, используя широко доступные 3D-модели роботов и методы рендеринга, можно значительно упростить приобретение новых навыков устройствами, а также существенно снизить требования к объёму данных для обучения.
Итак, чтобы робот выполнил новую задачу, ему сначала необходимо спрогнозировать действия, которые он должен совершить, на основе изображений, получаемых датчиками. Метод R&D, по сути, позволяет роботам более эффективно соотносить изображения и действия.
Как следует из названия, новый подход состоит из двух основных этапов, объяснил Восилиус. Во-первых, устройство «воображает» свои действия практически так же, как воспринимает окружающую среду. Для этого происходит визуализация (отображение) момента, в котором он оказался бы, если бы выполнял определённые действия. Во-вторых, происходит уточнение эти воображаемых действий, что в конечном итоге приводит к последовательности реальных движений для выполнения задачи.
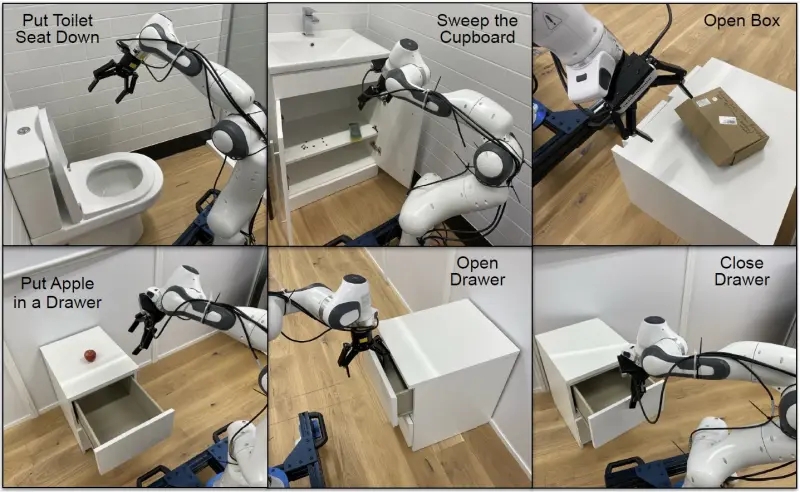
Исследователи оценили свой метод в серии компьютерных симуляций и обнаружили, что добились оптимизации. Затем убедились в том, что избрали верный путь, испытав реального физического робота при выполнении им шести повседневных задач. Робот опускал сиденье унитаза, наводил порядок в шкафу, открывал картонную коробку, укладывал яблоко в тумбочку, открывая и закрывая её.
В конечном счёте, исследователи упростили алгоритм обучения и теперь рассчитывают применить свой подход в программных продуктах для прочей робототехники.
Утверждается, что представленный метод может в конечном итоге облегчить процесс обучения роботов новым навыкам. А также сократить огромное количество обучающих демонстраций с помощью человека, как того пока ещё требуют многие существующие технологии.
Ведущий автор разработки — Виталис Восилиус, аспирант Имперского колледжа Лондона. Во время стажировки в Dyson он занимался упрощением задач по обучению роботов, позволив устройствам более эффективно прогнозировать нужные действия.
Метод R&D позволяет роботам «представлять» свои действия на основе картинок, используя виртуальные рендеры, то есть преобразования трёхмерной модели из компьютерной программы в изображение.
Иными словами, используя широко доступные 3D-модели роботов и методы рендеринга, можно значительно упростить приобретение новых навыков устройствами, а также существенно снизить требования к объёму данных для обучения.
Итак, чтобы робот выполнил новую задачу, ему сначала необходимо спрогнозировать действия, которые он должен совершить, на основе изображений, получаемых датчиками. Метод R&D, по сути, позволяет роботам более эффективно соотносить изображения и действия.
Как следует из названия, новый подход состоит из двух основных этапов, объяснил Восилиус. Во-первых, устройство «воображает» свои действия практически так же, как воспринимает окружающую среду. Для этого происходит визуализация (отображение) момента, в котором он оказался бы, если бы выполнял определённые действия. Во-вторых, происходит уточнение эти воображаемых действий, что в конечном итоге приводит к последовательности реальных движений для выполнения задачи.
Исследователи оценили свой метод в серии компьютерных симуляций и обнаружили, что добились оптимизации. Затем убедились в том, что избрали верный путь, испытав реального физического робота при выполнении им шести повседневных задач. Робот опускал сиденье унитаза, наводил порядок в шкафу, открывал картонную коробку, укладывал яблоко в тумбочку, открывая и закрывая её.
В конечном счёте, исследователи упростили алгоритм обучения и теперь рассчитывают применить свой подход в программных продуктах для прочей робототехники.
Наши новостные каналы
Подписывайтесь и будьте в курсе свежих новостей и важнейших событиях дня.
Рекомендуем для вас
Возможно, целлофановые пчелы — спасение человечества: они миллионы лет делают то, что нужно нам как воздух
Поразительно, но удивительный продукт ученые нашли почти полвека назад, но почему-то до последнего времени не обращали на него внимания...
Тайна скифской ДНК: что поразило российских ученых, когда они заглянули в геном легендарных кочевников древности
Оказалось, что 2500 лет подряд историки ошибались в происхождении этого народа. Теории и учебники придется серьезно переписать...
Новый рецепт апокалипсиса: даже небольшая ядерная боеголовка на орбите гарантировано выведет из игры 99% аппаратов за считаные дни
Однако самое опасное, по словам ученых, начнется позже. Почему космос будет фактически закрыт?...
Ненужный рай: 1500-километровое путешествие показало, почему древние люди обходили стороной Зеленую Аравию
Выяснилось, что питьевая вода еще не делает местность пригодной для жилья. Племенам из древности требовалось еще кое-что необходимое...
Назад в будущее: в России вернут проводное радио. Зачем? Почему спорят эксперты?
В технологию уже вложено более миллиарда рублей, а МЧС называет проводное радио лучшим способом оповещения на сегодня...
Древние майя настолько любили красный цвет, что в итоге эта страсть, возможно, стала одной из причин гибели цивилизации
Ученые нашли доказательства, как яркая краска способствовала краху великой империи...
Авиация в США наконец-то уходит… с дискет: почему так поздно и как с этим обстоят дела в России?
Американцы потратили на выход из 90-х чудовищные суммы, но далеко не факт, что все заработает в срок и как надо...
Настоящий Ковчег Завета, возможно, спрятан в Эфиопии: почему его может видеть только один человек?
Этой истории 3000 лет, но она до сих пор далека от своего завершения...
Загадочный астероид неожиданно ускорился: у астрофизиков заканчиваются объяснения и гипотезы
Пожалуй, это самый интересный космический детектив за последнее время, и пока он далек до финала...
Наша Вселенная скреплена невидимым галактическим клеем: и без него нас бы не было
По словам ученых, «склеивание» произошло уже в первые секунды существования мироздания...
Парадокс Древнего Перу: жили мирно, но при этом приносили массовые и жестокие человеческие жертвы. Почему?
Ученый рассказал, какую роль в истории сыграл Эль-Ниньо и почему ритуальные убийства совершали «без гнева и конфликта»...
Усиленно боролись за чистоту, но просчитались: как роковая ошибка властей поставила под угрозу целый средневековый город
Норвежский Тронхейм был самым чистым в Европе, однако руководству города этого показалось мало. Хотели как лучше, а получилось как всегда...
В России создана революционная упаковка: молоко будет свежим целый месяц
Разбираемся: не испортился ли вкус продукта и когда ожидать чудо-пачки в продаже...
Выход на новый уровень: почему Россия возрождает проводное радио, а Китай давно прокачал этот вид связи
У старой технологии обнаружился огромный потенциал, который поможет миллионам людей...