
На колёсах и пешком: робот преодолевает ступени и ездит быстрее всех
Исследователи из Лаборатории роботизированных систем ETH Zurich, Швейцария, представили новую конструкцию робота, которая сочетает в себе возможности устройств и на колёсах, и на и ножках. Устройство ориентируется и приспосабливается к местности, используя различные методы обучения с подкреплением, которые позволяют ему переключаться между режимами езды и ходьбы.
Соавтор робототехнического проекта Джунхо Ли объяснил, что основной целью было создать самого скоростного наземного робота за всю историю отрасли. Достижение стало результатом более чем пятилетних исследований.
Роботизированная система, разработанная Ли и его коллегами, основана на «дуэте» CERBERUS из летающего дрона и шагающего робота, созданном дугой швейцарской компанией, Flyability. Однако, в отличие от наземной части CERBERUS, концепция от ETH Zurich проще по конструкции, зато совершеннее в плане навигации на базе искусственного интеллекта (ИИ).
Джунхо Ли объяснил, что традиционно планирование навигации для наземных роботов осуществлялось с помощью онлайн-составляющей. И такой подход прекрасно работает для простых колёсных или ходячих роботов. Но в случае с быстроходными устройствами построить маршрут непросто. А робот от ETH Zurich как раз такой, поскольку развивает скорость до 20 км/ч. Для роботов, движущихся со скоростью даже 2 м/с, то есть 7,2 км/ч, задержка в 0,5 секунды может привести к ошибке в 1 м, то есть закончиться столкновением.
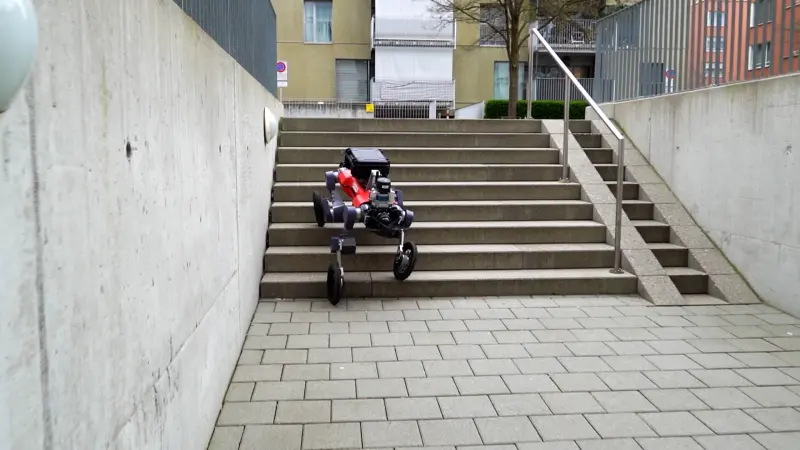
Чтобы скоростной робот ориентировался автономно, исследователи обдумывали различные методы иерархического обучения с подкреплением. В конечном итоге они обучили контроллер на основе нейросети, который может обрабатывать различные типы вводных, создавая новые навигационные планы для робота в течение миллисекунд.
Ещё одним большим преимуществом такого подхода стало то, что контроллер нейросети полностью понимает нелинейную и сложную динамику роботов на ножках. Поскольку ИИ распознаёт, как робот ведёт себя на различных участках местности с разной скоростью, он может очень эффективно управлять устройством.
На ровной местности, по которой легко передвигаться, робот ETH Zurich едет вперёд, используя лишь свои колёса, что сводит энергопотребление к минимуму. На более сложной местности, например, на ступеньках, робот может переключаться в режим ходьбы.
Контроллер на основе нейросети, разработанный и обученный Ли с коллегами, может обрабатывать сенсорные данные, чтобы определить наиболее эффективный способ передвижения по определённой местности. Это позволяет эффективно сочетать сильные стороны обычных роботов на колёсах с преимуществами роботов на ножках.
Ли сказал, что колёсные роботы эффективны, но не могут преодолевать существенные препятствия. А роботы на ножках очень хороши в преодолении препятствий и крутых склонов, но потребляют много энергии, потому что им приходится приводить в движение более 10 суставов. Обычно шагающие роботы могут работать не более 1 часа. С колёсиками и способностью раскорячиваться робот ETH Zurich может преодолевать те же препятствия, что и обычные шагающие роботы.
Контроллер, разработанный Ли и его коллегами, не использует классические методы планирования и управления на основе моделей. Примечательно, что эти традиционные методы часто оказывались неэффективными в реальных условиях, с их неопределённостью и случайными препятствиями.
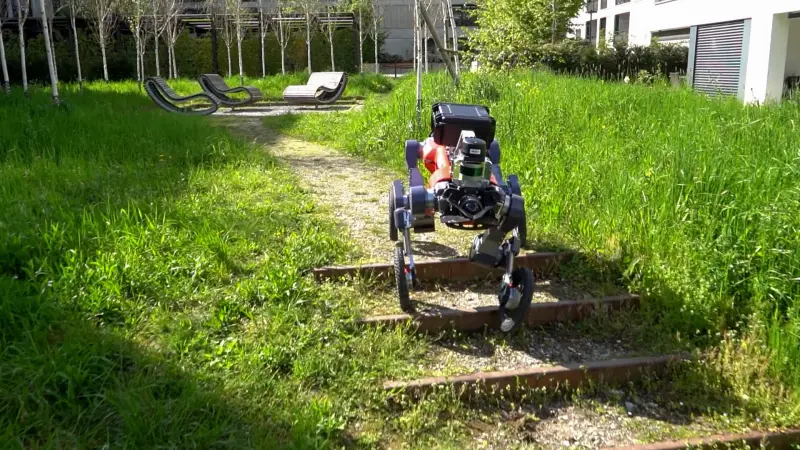
Вместо этого новый контроллер управляется двумя нейронными сетями. Они обрабатывают данные от встроенных датчиков, запускают подходящие движения при ходьбе и решают, в каком направлении колесить.
Для обучения навигатора робототехники создали специальную среду моделирования, которая напоминает компьютерную игру. Программное обеспечение автоматически генерирует новые «этапы» для контроллера навигации с различными сложными ландшафтами и преградами. После нескольких часов обучения получились очень надёжные и универсальные контроллеры нейросети, которые могут работать на любой пересечённой местности и в условиях, похожих на лабиринты.
Ещё одно преимущество навигационной системы робота — её относительная простота. Одна из двух нейронных сетей, на которые она опирается, фокусируется на планировании движений при ходьбе, в то время как другая фокусируется на общей навигации. В контроллер также входят базовые модули картографирования местности и SLAM (одновременная локализация и картографирование).
Ли уверяет, что это самая простая конструкция навигационной системы из всех ему знакомых.
— Джунхо Ли, соавтор робототехнического проекта.
Ли с коллегами испытали получившуюся систему в реальных условиях. И обнаружили, что робот хорошо реагирует на обстановку, с высокой производительностью, поскольку успешно преодолел более 10 км по двум разным европейским городам, Цюриху и Севилье.
В будущем коллектив изобретателей будет совершенствовать своего колёсного робота и его навигационную систему для использования в различных условиях. Они видят своё устройство в роли доставщика товаров. А для этого недостаточно ориентироваться лишь по геометрии пространства. Например, важны также влажность дороги, разница между тротуаром и травой на обочинах, горит ли красный сигнал светофора и многое другое.
Соавтор робототехнического проекта Джунхо Ли объяснил, что основной целью было создать самого скоростного наземного робота за всю историю отрасли. Достижение стало результатом более чем пятилетних исследований.
Роботизированная система, разработанная Ли и его коллегами, основана на «дуэте» CERBERUS из летающего дрона и шагающего робота, созданном дугой швейцарской компанией, Flyability. Однако, в отличие от наземной части CERBERUS, концепция от ETH Zurich проще по конструкции, зато совершеннее в плане навигации на базе искусственного интеллекта (ИИ).
Джунхо Ли объяснил, что традиционно планирование навигации для наземных роботов осуществлялось с помощью онлайн-составляющей. И такой подход прекрасно работает для простых колёсных или ходячих роботов. Но в случае с быстроходными устройствами построить маршрут непросто. А робот от ETH Zurich как раз такой, поскольку развивает скорость до 20 км/ч. Для роботов, движущихся со скоростью даже 2 м/с, то есть 7,2 км/ч, задержка в 0,5 секунды может привести к ошибке в 1 м, то есть закончиться столкновением.
Чтобы скоростной робот ориентировался автономно, исследователи обдумывали различные методы иерархического обучения с подкреплением. В конечном итоге они обучили контроллер на основе нейросети, который может обрабатывать различные типы вводных, создавая новые навигационные планы для робота в течение миллисекунд.
Ещё одним большим преимуществом такого подхода стало то, что контроллер нейросети полностью понимает нелинейную и сложную динамику роботов на ножках. Поскольку ИИ распознаёт, как робот ведёт себя на различных участках местности с разной скоростью, он может очень эффективно управлять устройством.
На ровной местности, по которой легко передвигаться, робот ETH Zurich едет вперёд, используя лишь свои колёса, что сводит энергопотребление к минимуму. На более сложной местности, например, на ступеньках, робот может переключаться в режим ходьбы.
Контроллер на основе нейросети, разработанный и обученный Ли с коллегами, может обрабатывать сенсорные данные, чтобы определить наиболее эффективный способ передвижения по определённой местности. Это позволяет эффективно сочетать сильные стороны обычных роботов на колёсах с преимуществами роботов на ножках.
Ли сказал, что колёсные роботы эффективны, но не могут преодолевать существенные препятствия. А роботы на ножках очень хороши в преодолении препятствий и крутых склонов, но потребляют много энергии, потому что им приходится приводить в движение более 10 суставов. Обычно шагающие роботы могут работать не более 1 часа. С колёсиками и способностью раскорячиваться робот ETH Zurich может преодолевать те же препятствия, что и обычные шагающие роботы.
Контроллер, разработанный Ли и его коллегами, не использует классические методы планирования и управления на основе моделей. Примечательно, что эти традиционные методы часто оказывались неэффективными в реальных условиях, с их неопределённостью и случайными препятствиями.
Вместо этого новый контроллер управляется двумя нейронными сетями. Они обрабатывают данные от встроенных датчиков, запускают подходящие движения при ходьбе и решают, в каком направлении колесить.
Для обучения навигатора робототехники создали специальную среду моделирования, которая напоминает компьютерную игру. Программное обеспечение автоматически генерирует новые «этапы» для контроллера навигации с различными сложными ландшафтами и преградами. После нескольких часов обучения получились очень надёжные и универсальные контроллеры нейросети, которые могут работать на любой пересечённой местности и в условиях, похожих на лабиринты.
Ещё одно преимущество навигационной системы робота — её относительная простота. Одна из двух нейронных сетей, на которые она опирается, фокусируется на планировании движений при ходьбе, в то время как другая фокусируется на общей навигации. В контроллер также входят базовые модули картографирования местности и SLAM (одновременная локализация и картографирование).
Ли уверяет, что это самая простая конструкция навигационной системы из всех ему знакомых.
Фактически мы потратили на создание непосредственно навигационной системы меньше года
— Джунхо Ли, соавтор робототехнического проекта.
Ли с коллегами испытали получившуюся систему в реальных условиях. И обнаружили, что робот хорошо реагирует на обстановку, с высокой производительностью, поскольку успешно преодолел более 10 км по двум разным европейским городам, Цюриху и Севилье.
В будущем коллектив изобретателей будет совершенствовать своего колёсного робота и его навигационную систему для использования в различных условиях. Они видят своё устройство в роли доставщика товаров. А для этого недостаточно ориентироваться лишь по геометрии пространства. Например, важны также влажность дороги, разница между тротуаром и травой на обочинах, горит ли красный сигнал светофора и многое другое.
- Дмитрий Ладыгин
- youtu.be/VRKhughVJBo; techxplore.com
Наши новостные каналы
Подписывайтесь и будьте в курсе свежих новостей и важнейших событиях дня.
Рекомендуем для вас
Тайна скифской ДНК: что поразило российских ученых, когда они заглянули в геном легендарных кочевников древности
Оказалось, что 2500 лет подряд историки ошибались в происхождении этого народа. Теории и учебники придется серьезно переписать...
Выход на новый уровень: почему Россия возрождает проводное радио, а Китай давно прокачал этот вид связи
У старой технологии обнаружился огромный потенциал, который поможет миллионам людей...
Запретный остров у берегов Исландии: суша, появившаяся в 1963 году, до сих пор закрыта почти для всех
Но ученым надо поторопиться, уникальный объект исчезает в буквальном смысле на глазах...
Назад в будущее: в России вернут проводное радио. Зачем? Почему спорят эксперты?
В технологию уже вложено более миллиарда рублей, а МЧС называет проводное радио лучшим способом оповещения на сегодня...
Как же на самом деле умерла Клеопатра: почему даже древние историки не смогли прийти к согласию в этом вопросе
Скорее всего, историю об укусе змеи запустил лично император Октавиан, чтобы опорочить египетскую царицу...
Прорыв в берестяных грамотах: 445 неизвестных слов, эффект Лукерьи, реальный русский язык XI–XV веков
Поразительно, но произношение 900-летней давности до сих пор присутствует в нашем языке...
Метеорит и пришельцы ни при чем: российский геолог объяснил происхождение аномалии в сибирской тайге
Кольцевую структуру видно даже со спутника, но добраться до нее крайне сложно...
Америка проигрывает болезни, которую когда-то победила с большим трудом
Положение США усугубляют действия президента Трампа и его чиновников...
Древние деревья помогли раскрыть дело 3500-летней давности: когда пал Вавилон?
Ученые до последнего момента не знали этой даты, потому что в великом городе не было… нормального календаря...
Неожиданный поворот в деле таинственного астероида 1998 KY26: он может быть… потерянным советским зондом
В этом уверен американский астрофизик Аве Лоеб. Какие доказательства предлагает известный ученый?...
Верблюды-вампиры бродили по Америке 13 миллионов лет назад: зачем им вообще понадобились такие жуткие клыки
Ученые говорят: это была эпоха, когда североамериканским континентом правили верблюды...
Не НЛО, но что тогда: ученая объяснила появление светящихся столбов над Барнаулом
Что интересно, это уникальное явление можно увидеть не только зимой и не только в Сибири...
200-летний секрет казненной королевы: почему Мария-Антуанетта была уже обречена на скорую и мучительную гибель
Одежда рассказала не только о последних днях королевы, но и открыла судьбу 9-летнего французского принца...
Куда бить по астероиду, чтобы спасти Землю: ученые рассчитали идеальный ядерный выстрел
Почему раньше так не умели и насколько при выстреле важна форма космического тела...
Эти странные деревья изменили облик всей планеты: в Англии найден самый древний лес в истории
Поразительно, но Земля стала другой всего за 4 миллиона лет. И это событие старше колец Сатурна...