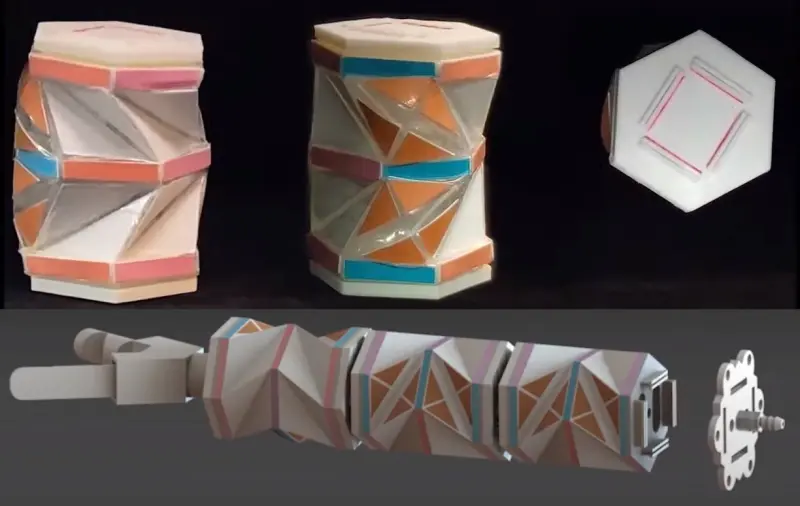
Для создания роботов использовали принцип оригами с узором Креслинга
Модульные роботы — это пригодные для масштабирования системы, которые могут менять форму. За последнее десятилетие инженеры разработали немало таких устройств, с различными конструкциями и базовыми принципами.
Исследовательская группа из двух университетов в Китае — Вестлейкского и Чжэцзянского — представила новый дизайн модульного робота, вдохновлённый оригами, то есть искусством складывания бумаги. Они использовали определённый повторяющийся элемент, известный как шаблон Креслинга. Концепция, представленная в издании Nature Communications, основана на универсальных складных модулях, из которых можно собирать различные формы и конфигурации.
— Ханьцин Цзян, соавтор изобретения.
Шаблон Креслинга состоит из чередующихся выпуклых и впалых складок, чередующихся под углом вдоль противоположных направлений скручивания. Этот шаблон можно использовать для создания сложных форм, напоминающих творения природы, например геометрические спирали на сосновых шишках.
В ходе исследования Цзян с коллегами попытались использовать этот способ складывать оригами, который можно было бы адаптировать для создания различных форм. Модуль приводится в движение пневматикой на сжатом воздухе.
Цзян объяснил, что устройство состоит из двухуровневого рисунка Креслинга с противоположными направлениями скручивания на каждом уровне. Что ещё более важно, на каждом уровне есть два боковых мешка, давление в которых позволяет достигать различных режимов деформации.
В общей сложности в складном модуле возможны семь различных режимов активности для построенных на его базе роботов, включая три основных движения и четыре дополнительные их комбинации.
Модуль подобен рукам, которые могут сжиматься, разгибаться, скручивание в зависимости от того, как нервы управляют мышцами. Схема пневматики в устройстве подобна нервам, а универсальный модуль выполняет роль руки, объяснил Цзян. То есть манипулятор робота-оригами будет функционировать, как жёсткая рука с шестью степенями свободы.
Исследователи оценили возможности прототипа в серии компьютерных симуляций и путём реальных экспериментов. Собранные ими результаты оказались весьма многообещающими для создания роботов, которые могут адаптироваться к окружающей среде и двигаться различными способами.
В своих следующих работах Цзян с коллегами планируют наладить практическое применение, например для захвата крупных объектов.
Исследовательская группа из двух университетов в Китае — Вестлейкского и Чжэцзянского — представила новый дизайн модульного робота, вдохновлённый оригами, то есть искусством складывания бумаги. Они использовали определённый повторяющийся элемент, известный как шаблон Креслинга. Концепция, представленная в издании Nature Communications, основана на универсальных складных модулях, из которых можно собирать различные формы и конфигурации.
Попытки использовать шаблон Креслинга для построения роботизированных манипуляторов были и прежде. Однако другие методы основаны исключительно на самом шаблоне Креслинга, то есть режимы деформации ограничены скручиванием и сжатием. Основная цель — модифицировать классический шаблон и задать новые режимы деформации
— Ханьцин Цзян, соавтор изобретения.
Шаблон Креслинга состоит из чередующихся выпуклых и впалых складок, чередующихся под углом вдоль противоположных направлений скручивания. Этот шаблон можно использовать для создания сложных форм, напоминающих творения природы, например геометрические спирали на сосновых шишках.
В ходе исследования Цзян с коллегами попытались использовать этот способ складывать оригами, который можно было бы адаптировать для создания различных форм. Модуль приводится в движение пневматикой на сжатом воздухе.
Цзян объяснил, что устройство состоит из двухуровневого рисунка Креслинга с противоположными направлениями скручивания на каждом уровне. Что ещё более важно, на каждом уровне есть два боковых мешка, давление в которых позволяет достигать различных режимов деформации.
В общей сложности в складном модуле возможны семь различных режимов активности для построенных на его базе роботов, включая три основных движения и четыре дополнительные их комбинации.
Модуль подобен рукам, которые могут сжиматься, разгибаться, скручивание в зависимости от того, как нервы управляют мышцами. Схема пневматики в устройстве подобна нервам, а универсальный модуль выполняет роль руки, объяснил Цзян. То есть манипулятор робота-оригами будет функционировать, как жёсткая рука с шестью степенями свободы.
Исследователи оценили возможности прототипа в серии компьютерных симуляций и путём реальных экспериментов. Собранные ими результаты оказались весьма многообещающими для создания роботов, которые могут адаптироваться к окружающей среде и двигаться различными способами.
В своих следующих работах Цзян с коллегами планируют наладить практическое применение, например для захвата крупных объектов.
- Дмитрий Ладыгин
- youtu.be/rxs5OTE7avU
Наши новостные каналы
Подписывайтесь и будьте в курсе свежих новостей и важнейших событиях дня.
Рекомендуем для вас
Катастрофа по минутам: ученые подробно расписали, что произойдет, если начнется извержение Йеллоустоунского супервулкана
Моделирование показало две главных новости: очень плохую для США и нормальную для всего человечества...
Огонь по своим: ИИ, работающий на воронежскую администрацию, в итоге завалил штрафами своих хозяев
Эксперты говорят: «Добро пожаловать в новую реальность!»...
«Этого не должно происходить»: что ученые нашли в облаках Венеры
Там возможны абсолютно другие, просто невероятные формы жизни. И эксперименты это доказали...
В Пекине запретили дроны: почему теперь за хранение не только штраф, но и 10 суток ареста?
Ситуация парадоксальная: страна, которая продвинула коптеры по всему миру, теперь максимально их ограничивает...
Молилась и убивала: какой диагноз ставят Салтычихе психиатры и психологи?
Ученые говорят: феномен жестокости самой страшной помещицы России разгадан, но......
3700-летний вирус, спрятанный в средневековых книгах, только что убил 500 тысяч животных
Сколько еще патогенов дремлет в библиотечных хранилищах Европы и России, точно не скажет ни один ученый...
Супервспышка-1947: тогда Земля избежала триллиона бомб. Но успокоилось ли Солнце?
Астрофизики говорят, что нам очень повезло со звездой. Но шансы на глобальную катастрофу все-таки есть...
Карта 1587 года и Ноев ковчег: почему место совпало с раскопками на Арарате?
Длина «судна», кстати, тоже совпала, и это не может не настораживать...
Жизнь за пределами Земли: что рассказала ученым межзвездная комета 3I/ATLAS?
Объект настолько древний, что его возраст крайне сложно представить. И это не единственная загадка пришельца из глубокого космоса...
Нашли тайную комнату в гробнице Тутанхамона: почему там может быть Нефертити?
Если гипотеза подтвердится, это будет крупнейшее археологическое открытие современной эпохи...
Камчатка 1000 лет назад: археологи заглянули в исчезнувший мир из космоса
Предков этих людей изгнало мощное извержение вулкана, но через столетия они вернулись в родные земли...
928 разбросанных костей в Гёбекли-Тепе: спустя 30 лет раскопок тайна древнейшего храма наконец-то раскрыта
Однако археологи признаются: от открытия им проще не стало. Напротив, все еще больше запуталось...
Астрономы поймали сигнал из космоса: пришельцы или помеха?
И почему главная проблема в том, что мы мастерски сами себе мешаем за пределами Земли?...
«Выстрел» прямо в Землю: астрономы обнаружили черную дыру, выбрасывающую струю в сторону нашей планеты
Ученые рассказали, как это поможет разгадать важную космическую тайну...
Земля... это космическая марионетка: оказалось, что Солнце и Луна могут трясти планету сутками
Сейсмологи рассказали, что наблюдения за космическими приливами, поможет предсказывать мегаземлетрясения, цунами и даже извержения вулканов...