
Прыгающий мини-робот преодолеет сложные рельефы и переместит грузы
Роботы размером с насекомых могут протиснуться, например, в разрушенное здание, чтобы искать раненых после катаклизмов. Однако, перемещаясь через завалы, крошечные ползуны столкнулись бы с чрезмерными препятствиями или с наклонными поверхностями, с которых легко соскользнуть.
Летающие роботы выше таких угроз, но затраты энергии для полёта весьма ограничивают дальность действий в завалах, прежде чем придётся вернуться на базу для подзарядки.
Чтобы сочетать преимущества обоих способов передвижения, учёные из Массачусетского технологического института (MIT) придумали и собрали робота-прыгуна, который может перескакивать через препятствия и перемещаться по склонам и бугристым поверхностям, расходуя гораздо меньше энергии, чем коллеги-летуны.
Прыгающий робот размером с мизинец и весом легче канцелярской скрепки снабжён пружинящей ножкой, которая подбрасывает его вверх, и четырьмя модулями с крыльями, которые придают подъёмную силу и управляют ориентацией.
Робот подпрыгивает примерно на 20 см, то есть вчетверо выше собственного роста, с боковой скоростью около 30 см в секунду, и без проблем передвигается по льду, мокрым поверхностям, неровной почве и даже… по движущемуся дрону. При этом прыгающий робот расходует примерно на 60% меньше энергии, чем его летающие подобия.
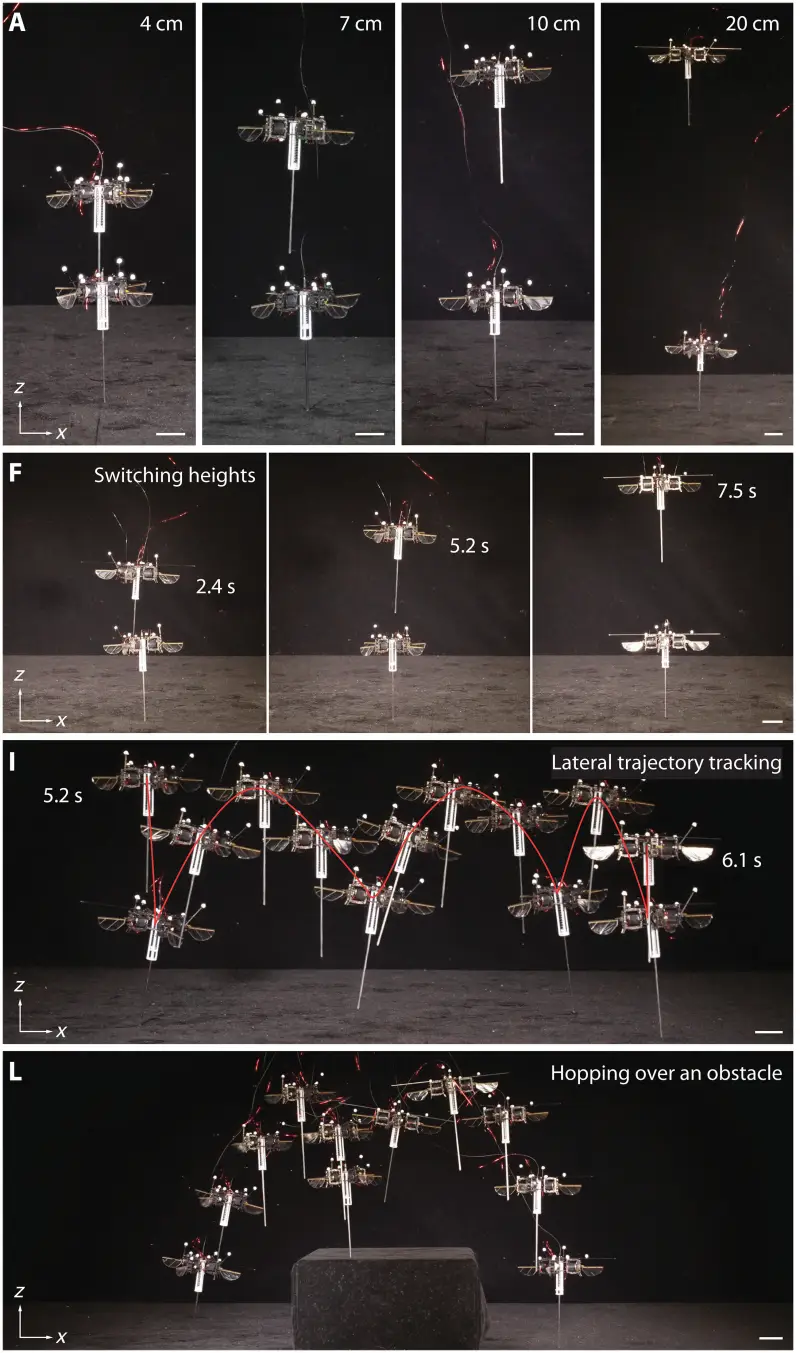 Каждый цикл прыжка состоит из короткой фазы опоры и длинной фазы полёта. Фаза полёта состоит из активного подъёма и контролируемого спуска с малой мощностью
Благодаря лёгкости и прочности, а также энергоэффективности во время прыжков, робот может нести примерно вдесятеро больше полезной нагрузки, чем летун сходного размера, что открывает множество новых возможностей.
Аспирант MIT Йи-Сюань Сяо рассказал, что возможность разместить на борту прыгающего робота аккумуляторы, схемы и датчики стала гораздо более осуществимой, чем на летающем устройстве.
— Сяо.
Прыжки свойственны насекомым, от блох до кузнечиков. Хотя среди роботов-насекомых, которые обычно летают или ползают, прыжки встречаются реже, они дают много преимуществ с точки зрения энергоэффективности.
Когда робот подскакивает, он преобразует потенциальную энергию, которая возникает в воздухе, в кинетическую при снижении. Она же в свою очередь преобразуется обратно в потенциальную, когда он ударяется оземь, затем обратно в кинетическую при подъёме, и так далее, и тому подобное.
Чтобы предельно повысить эффективность, робота из MIT оснастили эластичной ногой, похожей, по сути, на пружинящую кнопку в авторучке. Нога преобразует скорость падения робота в скорость подъёма, когда он «топает» о землю.
Когда робот взмывает, крылья обеспечивают подъёмную силу, благодаря чему прыгун остаётся в вертикальном положении и принимает должную ориентацию для следующего прыжка. Четыре механизма крыльев активируются мягкими приводами типа искусственных мышц, которые достаточно прочны, чтобы выдерживать многократную тряску от столкновений с землёй.
— Сяо.
Ключевым фактором, влияющим на производительность, стал быстрый механизм управления прыгуном, который определяет, как следует ориентироваться для следующего прыжка. Процесс этот выполняется с помощью внешней системы отслеживания движений, а алгоритм наблюдения на основе показаний датчиков вычисляет необходимое для управления.
Когда робот прыгает, он чертит баллистическую дугу. На пике траектории программное обеспечение предсказывает, как пройдёт соприкосновение с твердью. Затем, исходя из целевой точки при снижении, контроллер рассчитывает наилучшую скорость взлёта для очередного рывка. В воздухе робот пускает в дело крылья, чтобы скорректировать положение и снизиться под правильным углом и при правильной оси, дабы двигаться в нужном направлении с оптимальной скоростью.
Крылатого прыгуна и его механизм управления испытали на различных поверхностях, включая траву, лёд, влажное стекло и неровную почву, — он успешно передвигался по всем твердям. Робот мог даже прыгать на поверхности, которая динамически наклонялась.
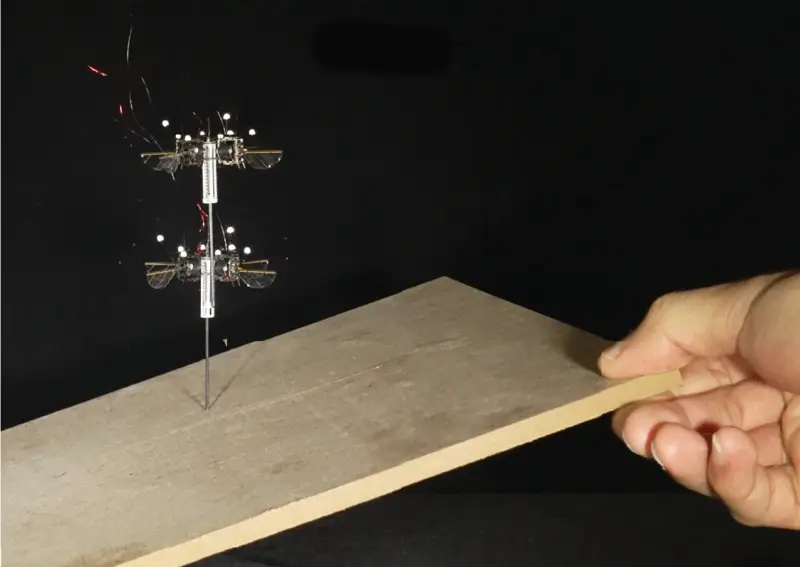
— Сяо.
Поскольку контроллер функционирует на разных поверхностях, робот способен легко переходить с одной на другую, не сбавляя темпа. Например, чтобы прыгать через траву, требуется больше усилий, чем чтобы перепрыгнуть через стекло, поскольку травинки гасят высоту прыжка. Но контроллер умеет подавать больше энергии на крылья робота во время фазы полёта, чтобы компенсировать это.
Благодаря миниатюрности и лёгковесности робот обладает меньшим моментом инерции, что делает его более манёвренным, чем устройства покрупнее, и более крепким при столкновениях. (Момент инерции — это физическая величина, которая характеризует распределение массы относительно оси вращения и определяет инерционные свойства во вращательном движении).
Исследователи продемонстрировали его ловкость, выполнив акробатические трюки. Сверхлёгкий робот, например, сумел благополучно запрыгнуть на летящий дрон.
В дальнейшем инженеры планируют использовать потенциал робота к перемещению тяжестей, установив на него аккумуляторы, датчики и другие схемы в надежде, что прыгун проявит автономность за пределами лаборатории.
Летающие роботы выше таких угроз, но затраты энергии для полёта весьма ограничивают дальность действий в завалах, прежде чем придётся вернуться на базу для подзарядки.
Чтобы сочетать преимущества обоих способов передвижения, учёные из Массачусетского технологического института (MIT) придумали и собрали робота-прыгуна, который может перескакивать через препятствия и перемещаться по склонам и бугристым поверхностям, расходуя гораздо меньше энергии, чем коллеги-летуны.
Прыгающий робот размером с мизинец и весом легче канцелярской скрепки снабжён пружинящей ножкой, которая подбрасывает его вверх, и четырьмя модулями с крыльями, которые придают подъёмную силу и управляют ориентацией.
Робот подпрыгивает примерно на 20 см, то есть вчетверо выше собственного роста, с боковой скоростью около 30 см в секунду, и без проблем передвигается по льду, мокрым поверхностям, неровной почве и даже… по движущемуся дрону. При этом прыгающий робот расходует примерно на 60% меньше энергии, чем его летающие подобия.
Каждый цикл прыжка состоит из короткой фазы опоры и длинной фазы полёта. Фаза полёта состоит из активного подъёма и контролируемого спуска с малой мощностьюБлагодаря лёгкости и прочности, а также энергоэффективности во время прыжков, робот может нести примерно вдесятеро больше полезной нагрузки, чем летун сходного размера, что открывает множество новых возможностей.
Аспирант MIT Йи-Сюань Сяо рассказал, что возможность разместить на борту прыгающего робота аккумуляторы, схемы и датчики стала гораздо более осуществимой, чем на летающем устройстве.
Надеемся, что однажды наш робот сможет выпрыгнуть из лаборатории и быть полезным в реальных условиях
— Сяо.
Прыжки свойственны насекомым, от блох до кузнечиков. Хотя среди роботов-насекомых, которые обычно летают или ползают, прыжки встречаются реже, они дают много преимуществ с точки зрения энергоэффективности.
Когда робот подскакивает, он преобразует потенциальную энергию, которая возникает в воздухе, в кинетическую при снижении. Она же в свою очередь преобразуется обратно в потенциальную, когда он ударяется оземь, затем обратно в кинетическую при подъёме, и так далее, и тому подобное.
Чтобы предельно повысить эффективность, робота из MIT оснастили эластичной ногой, похожей, по сути, на пружинящую кнопку в авторучке. Нога преобразует скорость падения робота в скорость подъёма, когда он «топает» о землю.
Когда робот взмывает, крылья обеспечивают подъёмную силу, благодаря чему прыгун остаётся в вертикальном положении и принимает должную ориентацию для следующего прыжка. Четыре механизма крыльев активируются мягкими приводами типа искусственных мышц, которые достаточно прочны, чтобы выдерживать многократную тряску от столкновений с землёй.
Мы тестировали одного и того же робота при всех испытаниях, и ремонт ни разу не потребовался
— Сяо.
Ключевым фактором, влияющим на производительность, стал быстрый механизм управления прыгуном, который определяет, как следует ориентироваться для следующего прыжка. Процесс этот выполняется с помощью внешней системы отслеживания движений, а алгоритм наблюдения на основе показаний датчиков вычисляет необходимое для управления.
Когда робот прыгает, он чертит баллистическую дугу. На пике траектории программное обеспечение предсказывает, как пройдёт соприкосновение с твердью. Затем, исходя из целевой точки при снижении, контроллер рассчитывает наилучшую скорость взлёта для очередного рывка. В воздухе робот пускает в дело крылья, чтобы скорректировать положение и снизиться под правильным углом и при правильной оси, дабы двигаться в нужном направлении с оптимальной скоростью.
Крылатого прыгуна и его механизм управления испытали на различных поверхностях, включая траву, лёд, влажное стекло и неровную почву, — он успешно передвигался по всем твердям. Робот мог даже прыгать на поверхности, которая динамически наклонялась.
Роботу на самом деле всё равно, под каким углом он приземляется. Если он не поскользнётся при ударе о землю, то всё будет в порядке
— Сяо.
Поскольку контроллер функционирует на разных поверхностях, робот способен легко переходить с одной на другую, не сбавляя темпа. Например, чтобы прыгать через траву, требуется больше усилий, чем чтобы перепрыгнуть через стекло, поскольку травинки гасят высоту прыжка. Но контроллер умеет подавать больше энергии на крылья робота во время фазы полёта, чтобы компенсировать это.
Благодаря миниатюрности и лёгковесности робот обладает меньшим моментом инерции, что делает его более манёвренным, чем устройства покрупнее, и более крепким при столкновениях. (Момент инерции — это физическая величина, которая характеризует распределение массы относительно оси вращения и определяет инерционные свойства во вращательном движении).
Исследователи продемонстрировали его ловкость, выполнив акробатические трюки. Сверхлёгкий робот, например, сумел благополучно запрыгнуть на летящий дрон.
В дальнейшем инженеры планируют использовать потенциал робота к перемещению тяжестей, установив на него аккумуляторы, датчики и другие схемы в надежде, что прыгун проявит автономность за пределами лаборатории.
Наши новостные каналы
Подписывайтесь и будьте в курсе свежих новостей и важнейших событиях дня.
Рекомендуем для вас
Возможно, целлофановые пчелы — спасение человечества: они миллионы лет делают то, что нужно нам как воздух
Поразительно, но удивительный продукт ученые нашли почти полвека назад, но почему-то до последнего времени не обращали на него внимания...
Тайна скифской ДНК: что поразило российских ученых, когда они заглянули в геном легендарных кочевников древности
Оказалось, что 2500 лет подряд историки ошибались в происхождении этого народа. Теории и учебники придется серьезно переписать...
Новый рецепт апокалипсиса: даже небольшая ядерная боеголовка на орбите гарантировано выведет из игры 99% аппаратов за считаные дни
Однако самое опасное, по словам ученых, начнется позже. Почему космос будет фактически закрыт?...
Ненужный рай: 1500-километровое путешествие показало, почему древние люди обходили стороной Зеленую Аравию
Выяснилось, что питьевая вода еще не делает местность пригодной для жилья. Племенам из древности требовалось еще кое-что необходимое...
Назад в будущее: в России вернут проводное радио. Зачем? Почему спорят эксперты?
В технологию уже вложено более миллиарда рублей, а МЧС называет проводное радио лучшим способом оповещения на сегодня...
Древние майя настолько любили красный цвет, что в итоге эта страсть, возможно, стала одной из причин гибели цивилизации
Ученые нашли доказательства, как яркая краска способствовала краху великой империи...
Авиация в США наконец-то уходит… с дискет: почему так поздно и как с этим обстоят дела в России?
Американцы потратили на выход из 90-х чудовищные суммы, но далеко не факт, что все заработает в срок и как надо...
Настоящий Ковчег Завета, возможно, спрятан в Эфиопии: почему его может видеть только один человек?
Этой истории 3000 лет, но она до сих пор далека от своего завершения...
Загадочный астероид неожиданно ускорился: у астрофизиков заканчиваются объяснения и гипотезы
Пожалуй, это самый интересный космический детектив за последнее время, и пока он далек до финала...
Наша Вселенная скреплена невидимым галактическим клеем: и без него нас бы не было
По словам ученых, «склеивание» произошло уже в первые секунды существования мироздания...
Парадокс Древнего Перу: жили мирно, но при этом приносили массовые и жестокие человеческие жертвы. Почему?
Ученый рассказал, какую роль в истории сыграл Эль-Ниньо и почему ритуальные убийства совершали «без гнева и конфликта»...
Усиленно боролись за чистоту, но просчитались: как роковая ошибка властей поставила под угрозу целый средневековый город
Норвежский Тронхейм был самым чистым в Европе, однако руководству города этого показалось мало. Хотели как лучше, а получилось как всегда...
В России создана революционная упаковка: молоко будет свежим целый месяц
Разбираемся: не испортился ли вкус продукта и когда ожидать чудо-пачки в продаже...
Выход на новый уровень: почему Россия возрождает проводное радио, а Китай давно прокачал этот вид связи
У старой технологии обнаружился огромный потенциал, который поможет миллионам людей...