
Как и почему червеобразных роботов готовят в спасатели
Учёные десятилетиями пытались создать змееподобных роботов. Такие устройства пригодились бы, например, для поисково-спасательных операций. Пробираясь в руинах после катастроф, они могли бы находить выживших и оказывать им помощь.
Благодаря тонким гибким телам роботы-черви могли бы легко перемещаться в тесных и заваленных препятствиями пространствах, где у людей-спасателей, шагающих и колёсных роботов мало или вовсе не бывает шансов.
Однако на сегодняшний день даже передовые роботы без конечностей и близко не подошли к проворству, с каким передвигаются в труднопроходимых местах живые черви и змеи. Даже свободноживущая почвенная нематода Caenorhabditis elegans при длине около 1 мм и относительно простенькой нервной системе умеет шнырять среди комочков земли с поразительной эффективностью.
Робототехники и физики из Технологического института Джорджии (Georgia Tech) занялись проблематикой такой производительности за счёт средств биомеханики. У них возникла идея создать робота, который максимально копировал бы возможности живых червей и змей.
За тысячелетия эволюции организмы развили сложную нервную систему, которая позволяет им ощущать окружающий мир, обрабатывать информацию и выполнять точные движения для обхода препятствий.
Как правило, робототехники пишут алгоритмы, которые воспринимают информацию от датчиков робота, аналогов нервной системы, и используют её для принятия устройством решений о том, как двигаться. Команда из Georgia Tech решила упростить систему, подобрав оптимальную механику преодоления препятствий, причём без датчиков или вычислений.
Примеры брали из биологии. Животные для управления движением не полагаются только лишь на свои клетки мозга, нейроны, и периферические нервы. Они также используют собственную физику, например, эластичность мышц, чтобы реагировать на окружающую среду спонтанно, ещё до того, как сработают нейроны.
И роботы, и животные без конечностей перемещаются, волнообразно изгибаясь из стороны в сторону. А столкнувшись с препятствием начинают огибать помеху, сильнее отклоняясь в ту или иную сторону.
Учёные могли бы добиться таких результатов, прикрепив к устройству датчики. Затем они могли бы разработать алгоритм, который побуждает робота отклониться или обогнуть препятствие, когда тот наткнётся головой или телом на достаточное противодействие. Но ведь было принято решения обойтись без датчиков!
Альтернативой мог бы стать тщательный выбор материалов робота, а также верное расположение двигателей с оптимальной мощностью, чтобы отдача при столкновениях с предметами давала телу импульс для поворота. И тогда робот функционировал бы благодаря так называемому механическому интеллекту.
Если понять, как тела животных механически реагируют на соприкосновения с объектами, удалось бы создать более совершенных роботов, способных преодолевать препятствия без сложных алгоритмов.
Если сравнить двигающихся волнообразно существ с роботами-змеями, бросается в глаза одно различие: почти все продолговатые роботы изгибаются за счёт сегментов с двигателями в каждом суставе.
Но живые организмы, от крупных змей до крошечных нематод, изгибаются иначе, причём у последних никаких суставов и вовсе нет. Черви извиваются за счёт мышц по обе стороны тела. Но инженеры такую природную конструкцию сочли бы нелогичной. Зачем управлять чем-то с помощью парных наборов мышц или нескольких моторов, когда бывает достаточно одного?
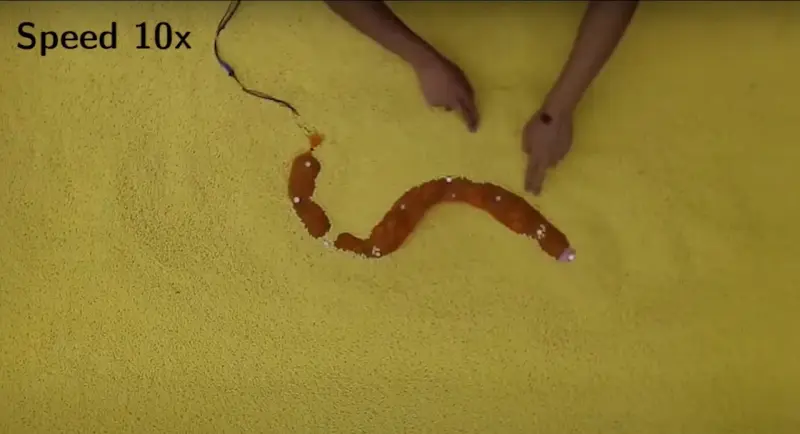
Экспериментируя, учёные из Georgia Tech сконструировали робота под названием MILLR, что означает «механический интеллектуальный робот без конечностей». При этом инженеры попытались перенять принцип самой природы с парными параллельными мышцами, как у змей и червей. Для этого в MILLR встроили два управляемых независимо друг от друга троса, которые с обеих сторон задают движения влево-вправо.
В ходе опытов выяснилось, что такая конструкция позволяет роботу самопроизвольно огибать препятствия, не ощущая их за неимением датчиков, причём устройство активно двигалось, чтобы подстроиться под окружающую среду. Детали механизма не повторяют в точности строение живых мышц: MILLR прикладывает усилия по всему телу, так как внутри у него всего лишь натягиваются и ослабляются тросы.
Так удалось в принципе повторить способ движения змей и червей, когда по очереди активны две параллельные стороны тела. Корпус тянет из стороны в сторону и при этом вперёд за счёт того, что «тело» напрягается попеременно то слева, то справа.
Изменяя степень натяжения тросов, удалось добиться различной степени жёсткости устройства. При столкновении робота с препятствием тот либо избирательно сохранял форму, либо сгибался от противодействия.
Когда робот активно наклонялся в одну сторону, и на него воздействовала попутная сила, тело устройства продолжало извиваться, продвигаясь. Если робот испытывал встречную, противодействующую силу, он отталкивался от препятствия. То есть лобовые столкновения не заклинивали робота, а перенаправляли его в обход препятствия. Благодаря возникшему механическому интеллекту MILLR мог продвигаться вперёд постоянно.
Для изучения механического интеллекта инженеры создали короткие полосы препятствий и запускали по ним червей-нематод. Затем устроили похожие испытания для MILLR, чтобы сравнить результаты.
MILLR показал примерно ту же эффективность, что и черви. Исследователи увидели, что нематоды, столкнувшись с препятствиями, совершали те же движения, что и MILLR.
Участники научного проекта пришли к выводу, что принципы механического интеллекта будут полезны и в дальнейшем. Более сложные роботы на основе других животных обещают много перспектив, от поисково-спасательных работ до исследования других планет.
Благодаря тонким гибким телам роботы-черви могли бы легко перемещаться в тесных и заваленных препятствиями пространствах, где у людей-спасателей, шагающих и колёсных роботов мало или вовсе не бывает шансов.
Однако на сегодняшний день даже передовые роботы без конечностей и близко не подошли к проворству, с каким передвигаются в труднопроходимых местах живые черви и змеи. Даже свободноживущая почвенная нематода Caenorhabditis elegans при длине около 1 мм и относительно простенькой нервной системе умеет шнырять среди комочков земли с поразительной эффективностью.
Робототехники и физики из Технологического института Джорджии (Georgia Tech) занялись проблематикой такой производительности за счёт средств биомеханики. У них возникла идея создать робота, который максимально копировал бы возможности живых червей и змей.
За тысячелетия эволюции организмы развили сложную нервную систему, которая позволяет им ощущать окружающий мир, обрабатывать информацию и выполнять точные движения для обхода препятствий.
Как правило, робототехники пишут алгоритмы, которые воспринимают информацию от датчиков робота, аналогов нервной системы, и используют её для принятия устройством решений о том, как двигаться. Команда из Georgia Tech решила упростить систему, подобрав оптимальную механику преодоления препятствий, причём без датчиков или вычислений.
Примеры брали из биологии. Животные для управления движением не полагаются только лишь на свои клетки мозга, нейроны, и периферические нервы. Они также используют собственную физику, например, эластичность мышц, чтобы реагировать на окружающую среду спонтанно, ещё до того, как сработают нейроны.
И роботы, и животные без конечностей перемещаются, волнообразно изгибаясь из стороны в сторону. А столкнувшись с препятствием начинают огибать помеху, сильнее отклоняясь в ту или иную сторону.
Учёные могли бы добиться таких результатов, прикрепив к устройству датчики. Затем они могли бы разработать алгоритм, который побуждает робота отклониться или обогнуть препятствие, когда тот наткнётся головой или телом на достаточное противодействие. Но ведь было принято решения обойтись без датчиков!
Альтернативой мог бы стать тщательный выбор материалов робота, а также верное расположение двигателей с оптимальной мощностью, чтобы отдача при столкновениях с предметами давала телу импульс для поворота. И тогда робот функционировал бы благодаря так называемому механическому интеллекту.
Если понять, как тела животных механически реагируют на соприкосновения с объектами, удалось бы создать более совершенных роботов, способных преодолевать препятствия без сложных алгоритмов.
Если сравнить двигающихся волнообразно существ с роботами-змеями, бросается в глаза одно различие: почти все продолговатые роботы изгибаются за счёт сегментов с двигателями в каждом суставе.
Но живые организмы, от крупных змей до крошечных нематод, изгибаются иначе, причём у последних никаких суставов и вовсе нет. Черви извиваются за счёт мышц по обе стороны тела. Но инженеры такую природную конструкцию сочли бы нелогичной. Зачем управлять чем-то с помощью парных наборов мышц или нескольких моторов, когда бывает достаточно одного?
Экспериментируя, учёные из Georgia Tech сконструировали робота под названием MILLR, что означает «механический интеллектуальный робот без конечностей». При этом инженеры попытались перенять принцип самой природы с парными параллельными мышцами, как у змей и червей. Для этого в MILLR встроили два управляемых независимо друг от друга троса, которые с обеих сторон задают движения влево-вправо.
В ходе опытов выяснилось, что такая конструкция позволяет роботу самопроизвольно огибать препятствия, не ощущая их за неимением датчиков, причём устройство активно двигалось, чтобы подстроиться под окружающую среду. Детали механизма не повторяют в точности строение живых мышц: MILLR прикладывает усилия по всему телу, так как внутри у него всего лишь натягиваются и ослабляются тросы.
Так удалось в принципе повторить способ движения змей и червей, когда по очереди активны две параллельные стороны тела. Корпус тянет из стороны в сторону и при этом вперёд за счёт того, что «тело» напрягается попеременно то слева, то справа.
Изменяя степень натяжения тросов, удалось добиться различной степени жёсткости устройства. При столкновении робота с препятствием тот либо избирательно сохранял форму, либо сгибался от противодействия.
Когда робот активно наклонялся в одну сторону, и на него воздействовала попутная сила, тело устройства продолжало извиваться, продвигаясь. Если робот испытывал встречную, противодействующую силу, он отталкивался от препятствия. То есть лобовые столкновения не заклинивали робота, а перенаправляли его в обход препятствия. Благодаря возникшему механическому интеллекту MILLR мог продвигаться вперёд постоянно.
Для изучения механического интеллекта инженеры создали короткие полосы препятствий и запускали по ним червей-нематод. Затем устроили похожие испытания для MILLR, чтобы сравнить результаты.
MILLR показал примерно ту же эффективность, что и черви. Исследователи увидели, что нематоды, столкнувшись с препятствиями, совершали те же движения, что и MILLR.
Участники научного проекта пришли к выводу, что принципы механического интеллекта будут полезны и в дальнейшем. Более сложные роботы на основе других животных обещают много перспектив, от поисково-спасательных работ до исследования других планет.
- Дмитрий Ладыгин
- youtu.be/21F7IOF9BMs
Наши новостные каналы
Подписывайтесь и будьте в курсе свежих новостей и важнейших событиях дня.
Рекомендуем для вас
Выход на новый уровень: почему Россия возрождает проводное радио, а Китай давно прокачал этот вид связи
У старой технологии обнаружился огромный потенциал, который поможет миллионам людей...
Запретный остров у берегов Исландии: суша, появившаяся в 1963 году, до сих пор закрыта почти для всех
Но ученым надо поторопиться, уникальный объект исчезает в буквальном смысле на глазах...
200-летний секрет казненной королевы: почему Мария-Антуанетта была уже обречена на скорую и мучительную гибель
Одежда рассказала не только о последних днях королевы, но и открыла судьбу 9-летнего французского принца...
Как же на самом деле умерла Клеопатра: почему даже древние историки не смогли прийти к согласию в этом вопросе
Скорее всего, историю об укусе змеи запустил лично император Октавиан, чтобы опорочить египетскую царицу...
Прорыв в берестяных грамотах: 445 неизвестных слов, эффект Лукерьи, реальный русский язык XI–XV веков
Поразительно, но произношение 900-летней давности до сих пор присутствует в нашем языке...
Метеорит и пришельцы ни при чем: российский геолог объяснил происхождение аномалии в сибирской тайге
Кольцевую структуру видно даже со спутника, но добраться до нее крайне сложно...
Америка проигрывает болезни, которую когда-то победила с большим трудом
Положение США усугубляют действия президента Трампа и его чиновников...
Древние деревья помогли раскрыть дело 3500-летней давности: когда пал Вавилон?
Ученые до последнего момента не знали этой даты, потому что в великом городе не было… нормального календаря...
Эти странные деревья изменили облик всей планеты: в Англии найден самый древний лес в истории
Поразительно, но Земля стала другой всего за 4 миллиона лет. И это событие старше колец Сатурна...
Верблюды-вампиры бродили по Америке 13 миллионов лет назад: зачем им вообще понадобились такие жуткие клыки
Ученые говорят: это была эпоха, когда североамериканским континентом правили верблюды...
Неожиданный поворот в деле таинственного астероида 1998 KY26: он может быть… потерянным советским зондом
В этом уверен американский астрофизик Аве Лоеб. Какие доказательства предлагает известный ученый?...
Не НЛО, но что тогда: ученая объяснила появление светящихся столбов над Барнаулом
Что интересно, это уникальное явление можно увидеть не только зимой и не только в Сибири...
Куда бить по астероиду, чтобы спасти Землю: ученые рассчитали идеальный ядерный выстрел
Почему раньше так не умели и насколько при выстреле важна форма космического тела...
Спутник с орбиты разглядел 2600-летнюю египетскую тайну: но несмотря на находку, у археологов остаются вопросы
По словам ученых, древнеегипетский город Буто как слоеный пирог, и он принесет еще множество открытий...
Пора придумывать новые приметы о погоде: российские эксперты рассказали, почему старые перестали работать
Какие приметы пора списывать, какие продолжают работать как часы и почему порой проще подбросить монетку, чем смотреть в народный календарь...