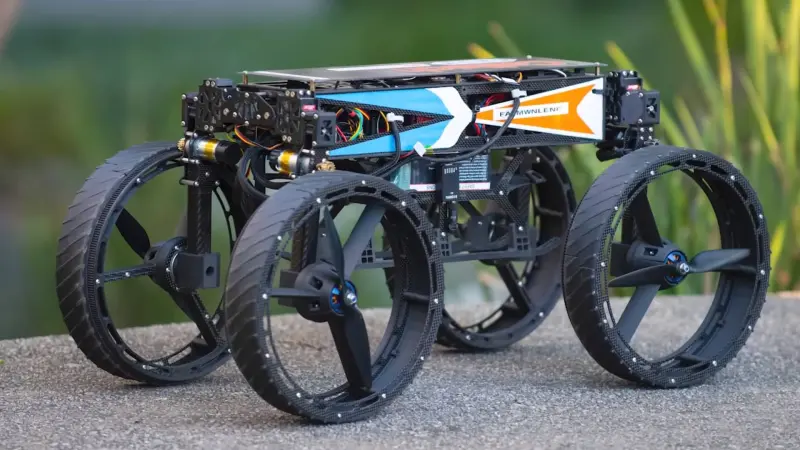
Умный робот-трансформер способен преодолевать препятствия 8-мью различными способами
Новый бионический робот Caltech, названный M4 (сокращение от Multi-Modal Mobility Morphobot), способен преобразовывать свое тело, чтобы выполнять восемь различных видов движения и автономно оценивать окружающую среду, с которой он сталкивается, чтобы выбрать наиболее эффективную комбинацию движений для маневрирования. Робот может кататься на четырех колесах, превращать свои колеса в роторы и летать, стоять на двух колесах, как сурикат, чтобы заглянуть за препятствия, «ходить», используя свои колеса как ноги, использовать два ротора, чтобы подниматься по крутым склонам на двух колесах, переворачиваться и многое другое.
Робот был разработан Мори Гарибом, профессором аэронавтики и бионической инженерии и директором Центра автономных систем и технологий (CAST) Caltech, и Алирезой Рамезани, доцентом кафедры электротехники и компьютерных наук Норд-Истернского университета. Команда, поддерживавшая технические аспекты M4, состояла из Эрика Сихите, научного сотрудника-исследователя по аэрокосмической тематике в Caltech; Резы Немови, инженера-конструктора в CAST; и Араша Калантари из JPL, которым управляет Caltech от имени NASA. Статья о новом роботе была опубликована в журнале Nature Communications 27 июня.
Основная особенность M4 заключается в его способности переопределять свои конечности в колеса, ноги или двигатели. Когда M4 нужно встать на два колеса, два из его четырех колес складываются, а встроенные пропеллеры вращаются вверх, обеспечивая равновесие для робота. Когда M4 нужно летать, все четыре колеса складываются, а пропеллеры поднимают робота над землей.
Гибкость движения робота в сочетании с искусственным интеллектом позволяет ему выбирать тот вид локомоции, который будет наиболее эффективным в зависимости от местности перед ним. Представьте себе M4, исследующего незнакомую среду: он может начать с катания на четырех колесах, что является самым энергоэффективным режимом. Достигнув препятствия вроде валуна, он может встать на два колеса, чтобы заглянуть за него и получить более четкую картину земли впереди. Затем, если он увидит овраг или другую особенность, которую не может преодолеть колесный робот, он может преобразовать свои колеса в роторы, перелететь через овраг на другую сторону и продолжить кататься.
— Алирез Рамезани.
Робот имеет четыре ноги, каждая из которых состоит из двух суставов и вентиляторов с кожухом, закрепленных на концах ног. Робот весит около 6,0 кг со всеми компонентами, включая бортовые компьютеры для низкоуровневого управления и сбора данных, датчики, устройства связи для телеуправления, приводы суставов, двигатели пропульсии, электронику питания и батареи. Он имеет длину 0,7 м и ширину и высоту 0,35 м в режиме UGV (беспилотного наземного транспортного средства). Корпусные конструкции и элементы с закрытым пропеллером M4 были изготовлены в основном из углеродного волокна и 3D-печатных деталей.
M4 оснащен бортовыми компьютерами и датчиками и может самостоятельно принимать решения о том, как ему лучше всего передвигаться по сложной среде. Робот обладает уникальным дизайном вентиляторов — вентиляторы могут бесшовно переходить от выполнения функций ног, двигателей пропеллера или колес.
— Мори Гариб.
Робот был разработан Мори Гарибом, профессором аэронавтики и бионической инженерии и директором Центра автономных систем и технологий (CAST) Caltech, и Алирезой Рамезани, доцентом кафедры электротехники и компьютерных наук Норд-Истернского университета. Команда, поддерживавшая технические аспекты M4, состояла из Эрика Сихите, научного сотрудника-исследователя по аэрокосмической тематике в Caltech; Резы Немови, инженера-конструктора в CAST; и Араша Калантари из JPL, которым управляет Caltech от имени NASA. Статья о новом роботе была опубликована в журнале Nature Communications 27 июня.
Основная особенность M4 заключается в его способности переопределять свои конечности в колеса, ноги или двигатели. Когда M4 нужно встать на два колеса, два из его четырех колес складываются, а встроенные пропеллеры вращаются вверх, обеспечивая равновесие для робота. Когда M4 нужно летать, все четыре колеса складываются, а пропеллеры поднимают робота над землей.
Гибкость движения робота в сочетании с искусственным интеллектом позволяет ему выбирать тот вид локомоции, который будет наиболее эффективным в зависимости от местности перед ним. Представьте себе M4, исследующего незнакомую среду: он может начать с катания на четырех колесах, что является самым энергоэффективным режимом. Достигнув препятствия вроде валуна, он может встать на два колеса, чтобы заглянуть за него и получить более четкую картину земли впереди. Затем, если он увидит овраг или другую особенность, которую не может преодолеть колесный робот, он может преобразовать свои колеса в роторы, перелететь через овраг на другую сторону и продолжить кататься.
Наша цель была расширить границы роботизированной локомоции, разработав систему, которая демонстрирует исключительные возможности мобильности с широким спектром различных режимов локомоции. Проект M4 успешно достиг этих целей
— Алирез Рамезани.
Робот имеет четыре ноги, каждая из которых состоит из двух суставов и вентиляторов с кожухом, закрепленных на концах ног. Робот весит около 6,0 кг со всеми компонентами, включая бортовые компьютеры для низкоуровневого управления и сбора данных, датчики, устройства связи для телеуправления, приводы суставов, двигатели пропульсии, электронику питания и батареи. Он имеет длину 0,7 м и ширину и высоту 0,35 м в режиме UGV (беспилотного наземного транспортного средства). Корпусные конструкции и элементы с закрытым пропеллером M4 были изготовлены в основном из углеродного волокна и 3D-печатных деталей.
M4 оснащен бортовыми компьютерами и датчиками и может самостоятельно принимать решения о том, как ему лучше всего передвигаться по сложной среде. Робот обладает уникальным дизайном вентиляторов — вентиляторы могут бесшовно переходить от выполнения функций ног, двигателей пропеллера или колес.
Робот с таким широким набором возможностей мог бы найти применение в самых разных областях, от транспортировки пострадавших в больницу до исследования других планет.
Когда мы сталкиваемся с неизвестными и труднодоступными средами, только такие роботы, способные переназначать свои многорежимные компоненты с помощью искусственного интеллекта способны гарантировать успех
Когда мы сталкиваемся с неизвестными и труднодоступными средами, только такие роботы, способные переназначать свои многорежимные компоненты с помощью искусственного интеллекта способны гарантировать успех
— Мори Гариб.
- Алексей Павлов
- https://youtu.be/J91jTI2-k_U
Наши новостные каналы
Подписывайтесь и будьте в курсе свежих новостей и важнейших событиях дня.
Рекомендуем для вас
Самое секретное оружие: почему Сталин все-таки не применил его
Вместо этого советский лидер показал высший класс дипломатической игры, заставив Черчилля взять за горло Гитлера в буквальном смысле...
На Марс можно слетать только раз в жизни. Да и то, космонавту придется удалить 30–40 органов
Почему российский ученый назвал полет к Красной планете настоящим преступлением?...

Что рассказала могила Беринга? И почему знаменитый портрет мореплавателя вообще неправильный?
Как исследование 1991 году разрушило факты, которые 250 лет подряд считались незыблемыми...
Пробуждение спящего гиганта: почему в Сибири могут начаться безудержные выбросы метана
Поразительно, но Енисей оказался границей, по сторонам которой развиваются два совершенно климатических сценария. Но итог у них один...

Пугающая Европа: ученые рассказали, зачем 5000 лет назад испанцы ели друг друга
Оказалось, что древние жители юга Испании практиковали каннибализм по-разному, но делали это поголовно...
Роковой «браунинг» №389965: почему пистолет, из которого должны были ликвидировать Сталина, в итоге выстрелил в Николая II?
Это, пожалуй, самый ироничный эпизод в истории России нового времени...
Копал бомбоубежище для семьи, а нашел древние артефакты и сокровища
Эксперты считают, что найденные предметы имеют связь с Эблой, одним из крупнейших мегаполисов бронзового века...
NASA обнаружило на Марсе странные ямы: ученые теряются в догадках, как они образовались
За 14 лет на Красной планете Curiosity видел много интересного, но этот случай, похоже, самый загадочный...
Таинственные краски: зачем древние египтяне рисовали очень странными веществами?
Похоже, что для художников из долины Нила это были не просто изображения, а нечто гораздо большее...
Грибники — это скрытые игроманы? Почему мнения специалистов разделились?
И надо ли опасаться за свое психическое здоровье любителям тихой охоты...
Китай — это не Америка: почему больше половины детей в КНР хотят стать космонавтами, а не блогерами, как в США?
Эксперты говорят: советский драйв 30-60-х годов плюс рынок и четкое планирование сверху — вот лицо нового китайского чуда...
Идеальное ДНК-алиби: как современные криминалисты ломают феномен однояйцовых близнецов
Дорого, долго и технически очень сложно, но это единственный способ вывести на чистую воду, казалось бы, неуязвимых преступников...